Sistem de zbor
Platforma, senzorul LiDAR, bateriile și încărcarea trebuie dimensionate pentru terenul de lucru.
LiDAR-ul aerian produce un nor de puncte georeferențiat din care pot fi extrase cote, profile, modele de teren, suprafețe, volume și geometria infrastructurii.
Pentru relația dintre LiDAR, fotogrammetrie și poziționare, vezi și ghidul Topografie & RTK.
PE SCURT · CONFIGURAȚIE
Platforma, senzorul LiDAR, bateriile și încărcarea trebuie dimensionate pentru terenul de lucru.
Documentează referința, corecțiile și metoda de control a rezultatului.
Clasificarea, modelul terenului și calculele de volum cer un flux de procesare definit.
Valorile nominale trebuie interpretate împreună cu altitudinea de zbor, viteza, geometria traseului, GNSS/RTK sau PPK, orientarea IMU, reflectivitatea țintei și verificarea independentă pe puncte de control.
| Parametru | 120 m | 300 m | Interpretare |
|---|---|---|---|
| Precizie verticală point cloud | 3 cm RMSE | 5 cm RMSE | Se verifică în proiect cu puncte independente și sistem de coordonate corect. |
| Precizie orizontală | 4 cm RMSE | 7,5 cm RMSE | Altitudinea mai mare crește acoperirea, dar modifică geometria și densitatea măsurării. |
| Grosime point cloud | 1,2 cm @1σ | 2 cm @1σ | Indică dispersia punctelor pe suprafețe stabile în condițiile de referință. |
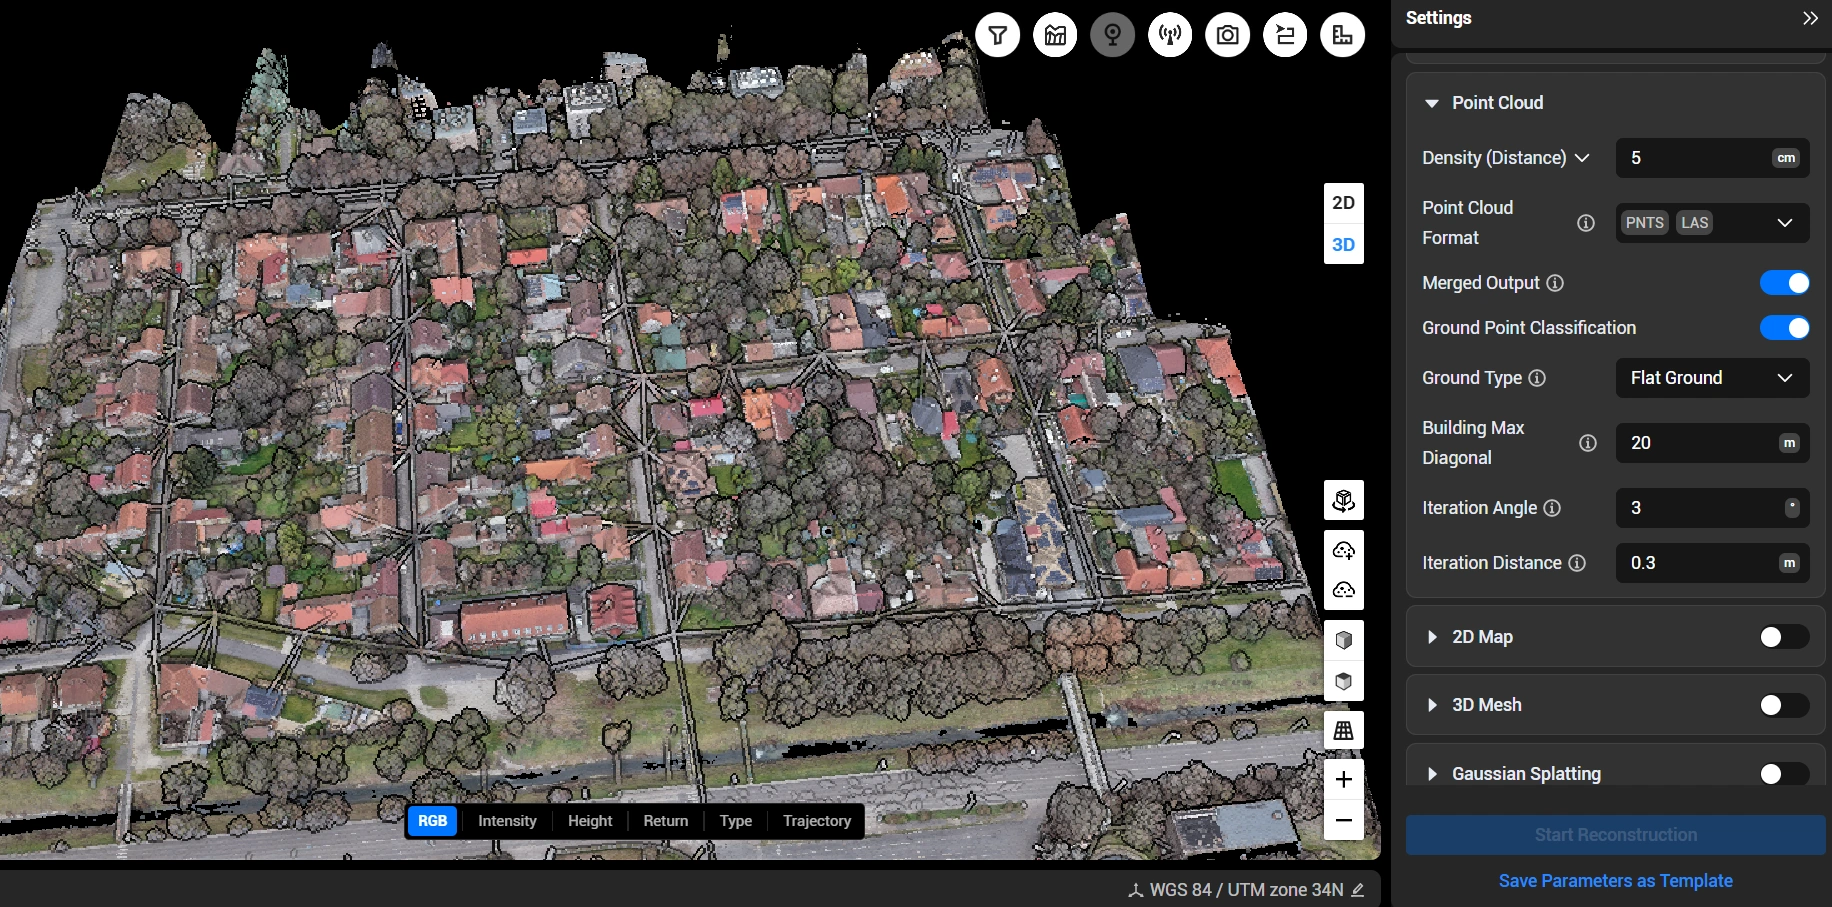
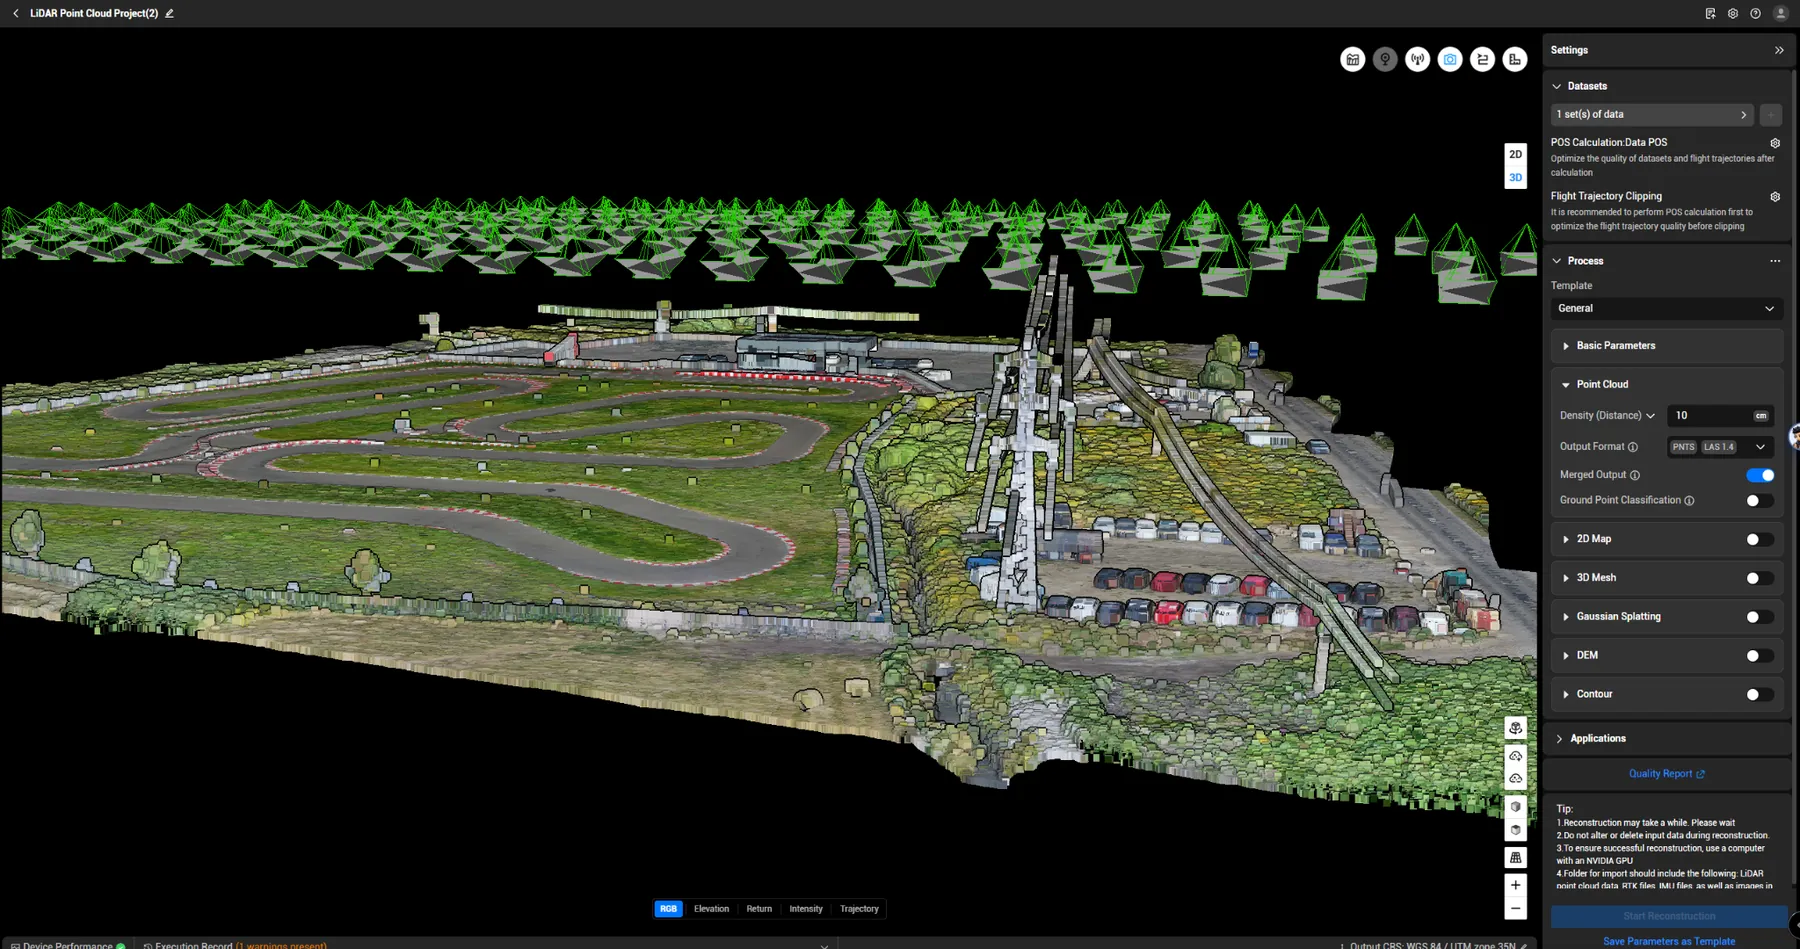
În etapa de procesare se stabilesc densitatea de ieșire, formatul point cloud, modul de îmbinare și dacă este necesară clasificarea automată a punctelor de sol. O densitate foarte mare nu este întotdeauna necesară: pentru un DTM, un coridor sau un calcul de volum pot fi relevante setări diferite.
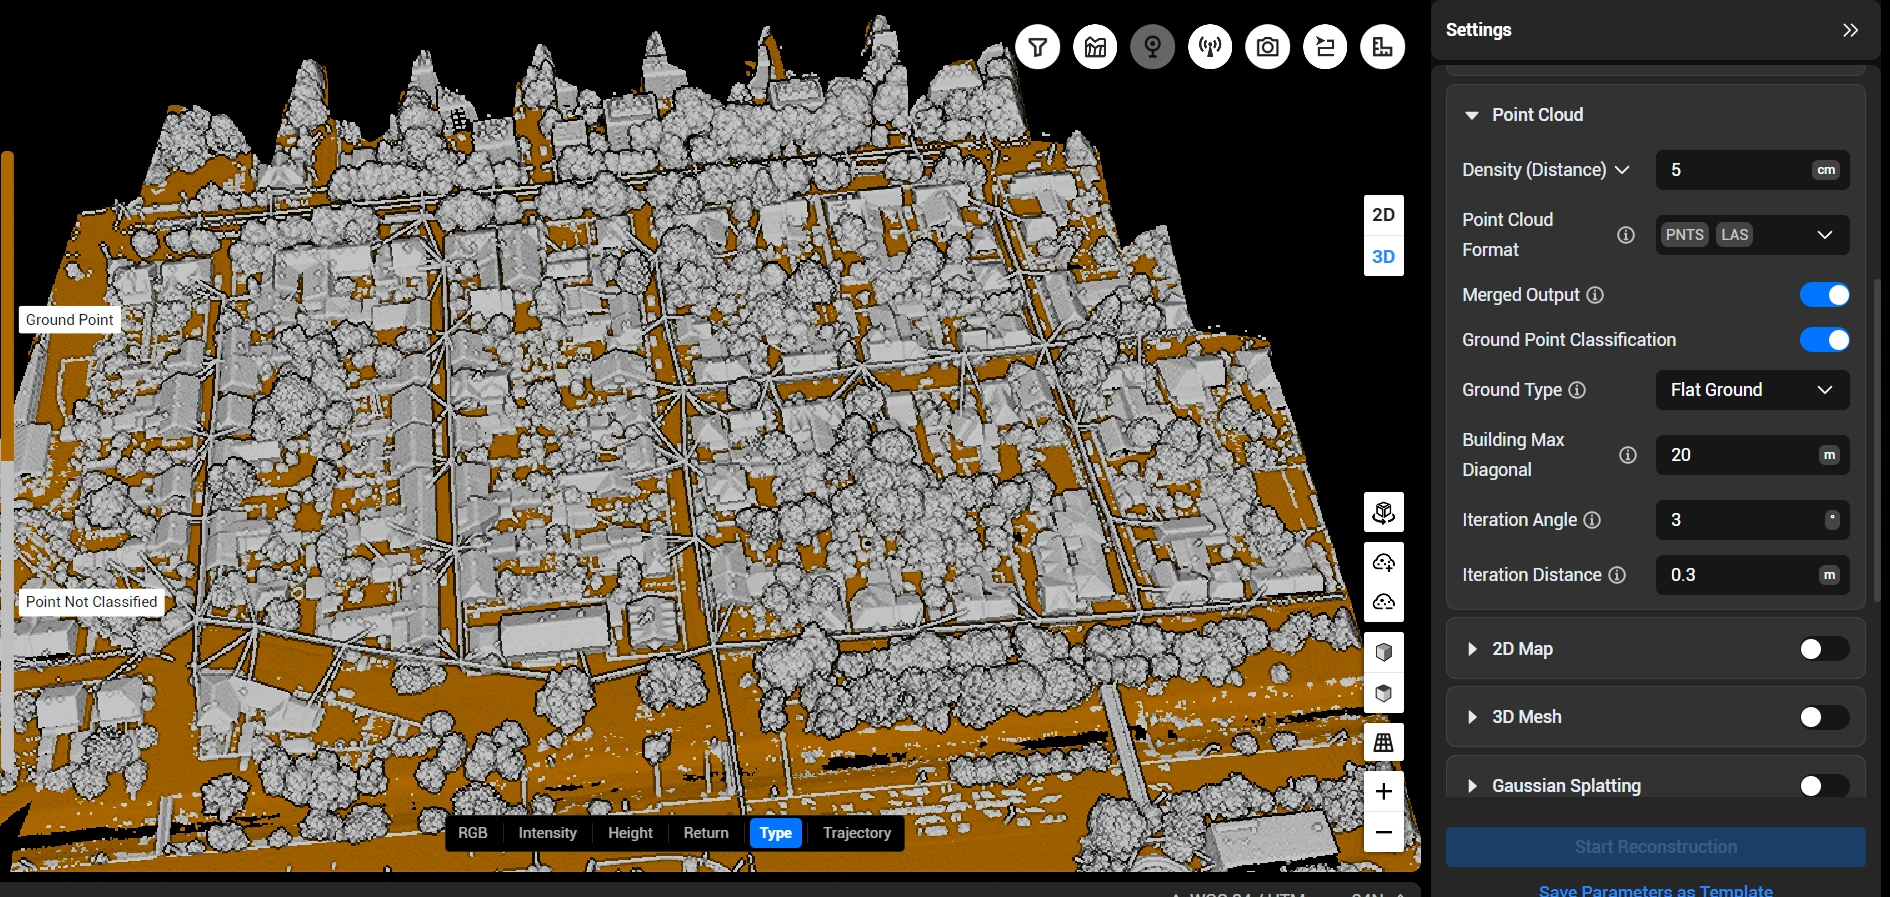
Clasificarea punctelor de sol identifică punctele care pot reprezenta terenul. Restul punctelor – vegetație, acoperișuri, obiecte, cabluri sau zgomot – trebuie tratate separat. Parametrii de clasificare trebuie adaptați la relief: un teren plat și o zonă montană nu folosesc aceeași logică.
Această etapă explică de ce point cloud-ul brut nu este încă un model de teren. Pentru un DTM utilizabil este necesară clasificare, verificare și, uneori, corecție manuală.
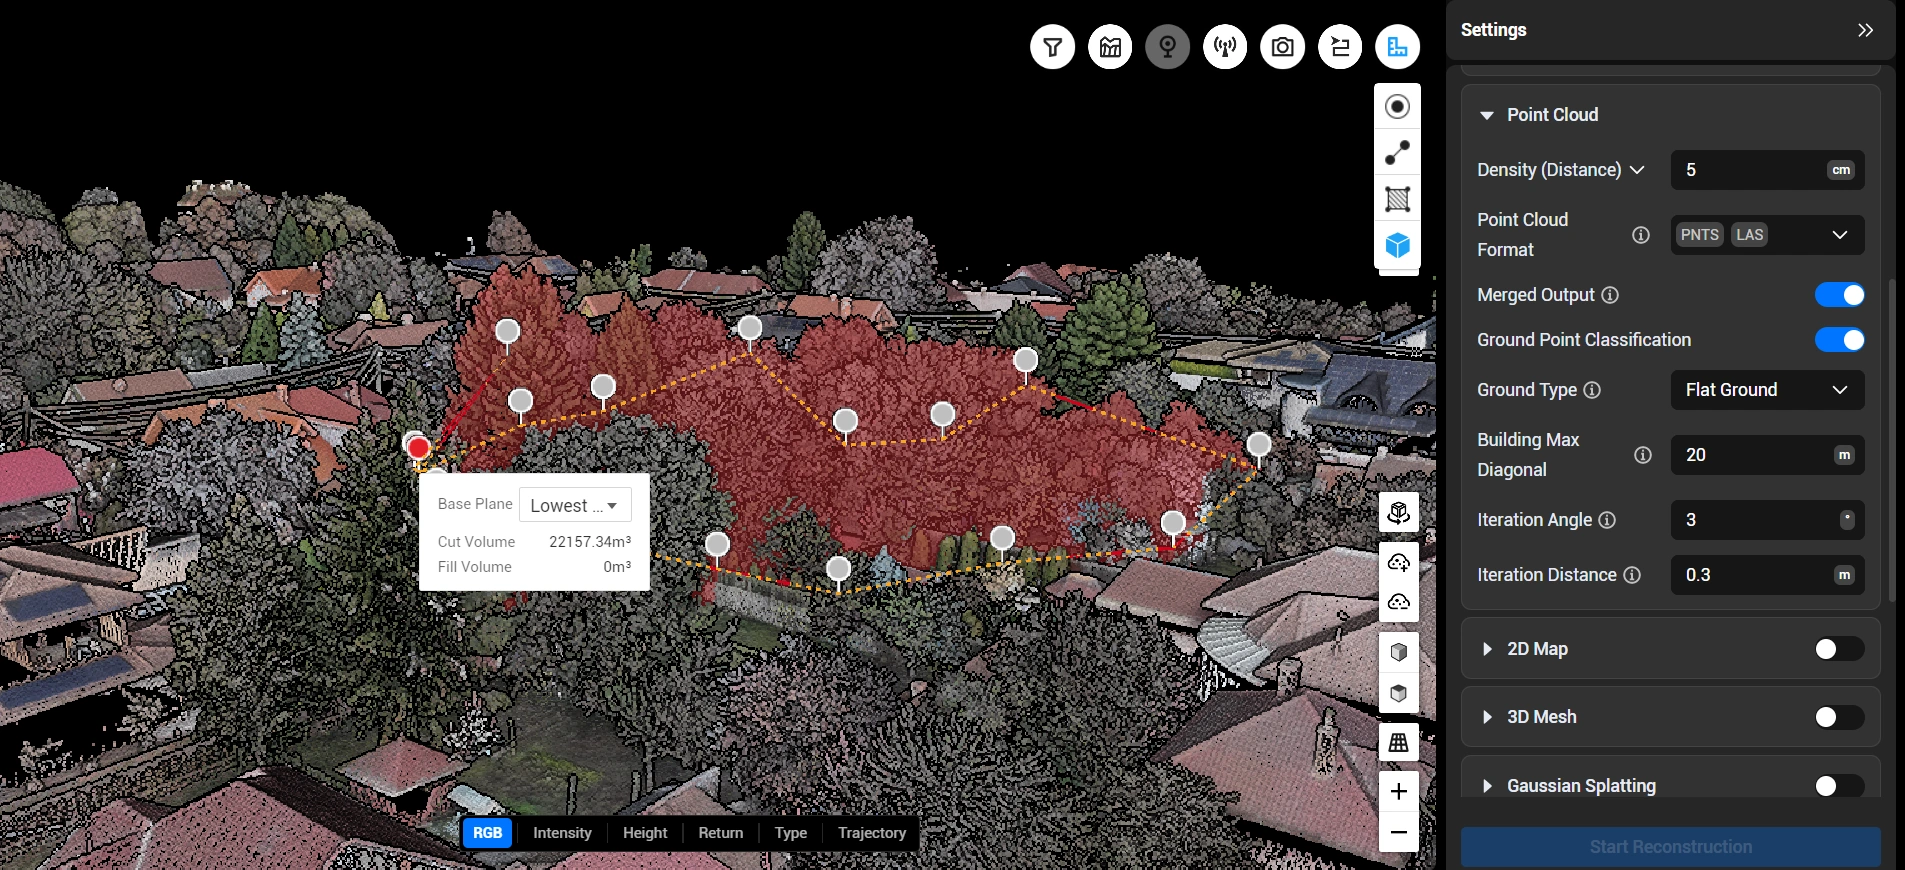
Pentru stocuri, excavații, ramblee sau modificări de teren, poligonul de măsurare trebuie delimitat corect, iar baza volumului trebuie definită în mod explicit. Rezultatul poate separa volumele de cut și fill, iar campaniile repetate permit urmărirea schimbării în timp.
Compararea suprafeței măsurate cu baza de referință pentru material îndepărtat sau adăugat.
Folosirea aceluiași sistem de coordonate și a unei metode constante permite compararea campaniilor succesive.
Vizualizarea point cloud-ului după cotă evidențiază diferențele de nivel. Din punctele clasificate se pot genera modele digitale pentru teren și suprafață, curbe de nivel, profile și produse GIS.
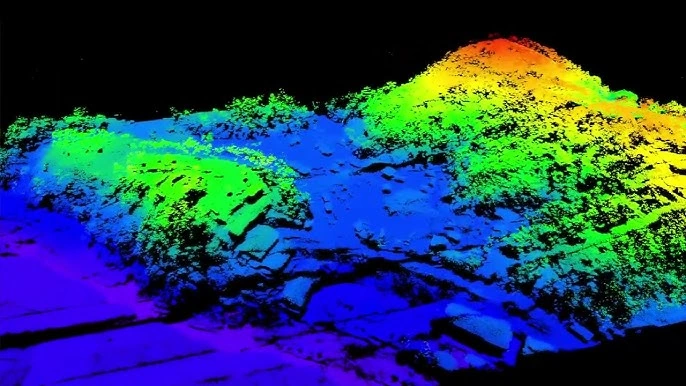
Util pentru verificarea rapidă a variațiilor de cotă, taluzurilor, culmilor și depresiunilor.
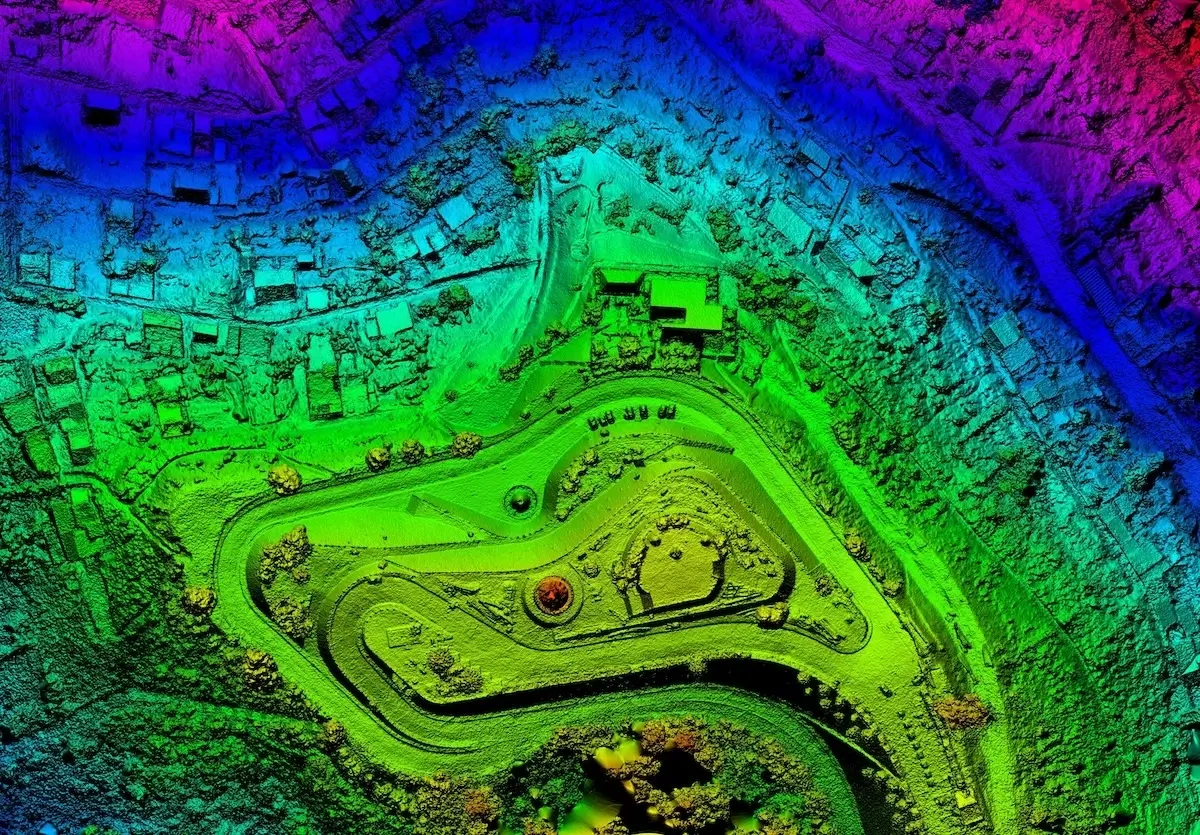
După clasificare, datele pot fi interpolate într-un raster de elevație pentru GIS, proiectare sau analiză hidrologică.
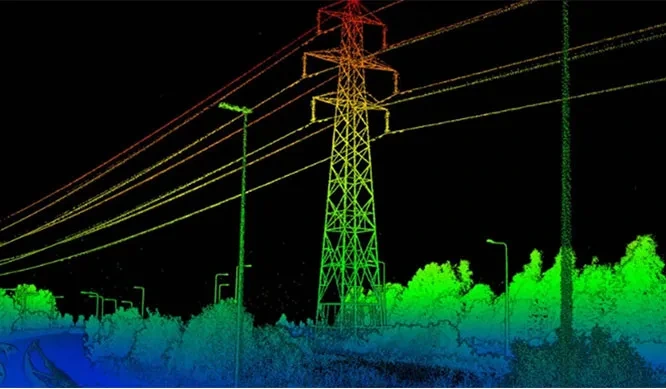
În proiectele de drumuri, linii electrice și coridoare tehnice, point cloud-ul poate conține teren, stâlpi, conductoare, vegetație și alte obiecte. Aceasta permite analiza distanțelor, gabaritelor, înălțimilor și interacțiunii dintre infrastructură și vegetație.
Pentru obiectele subțiri, distanța, dimensiunea spotului laser, orientarea suprafeței și densitatea punctelor sunt critice. Detectarea unui conductor nu trebuie tratată ca o garanție universală doar pe baza unei distanțe maxime din fișa tehnică.
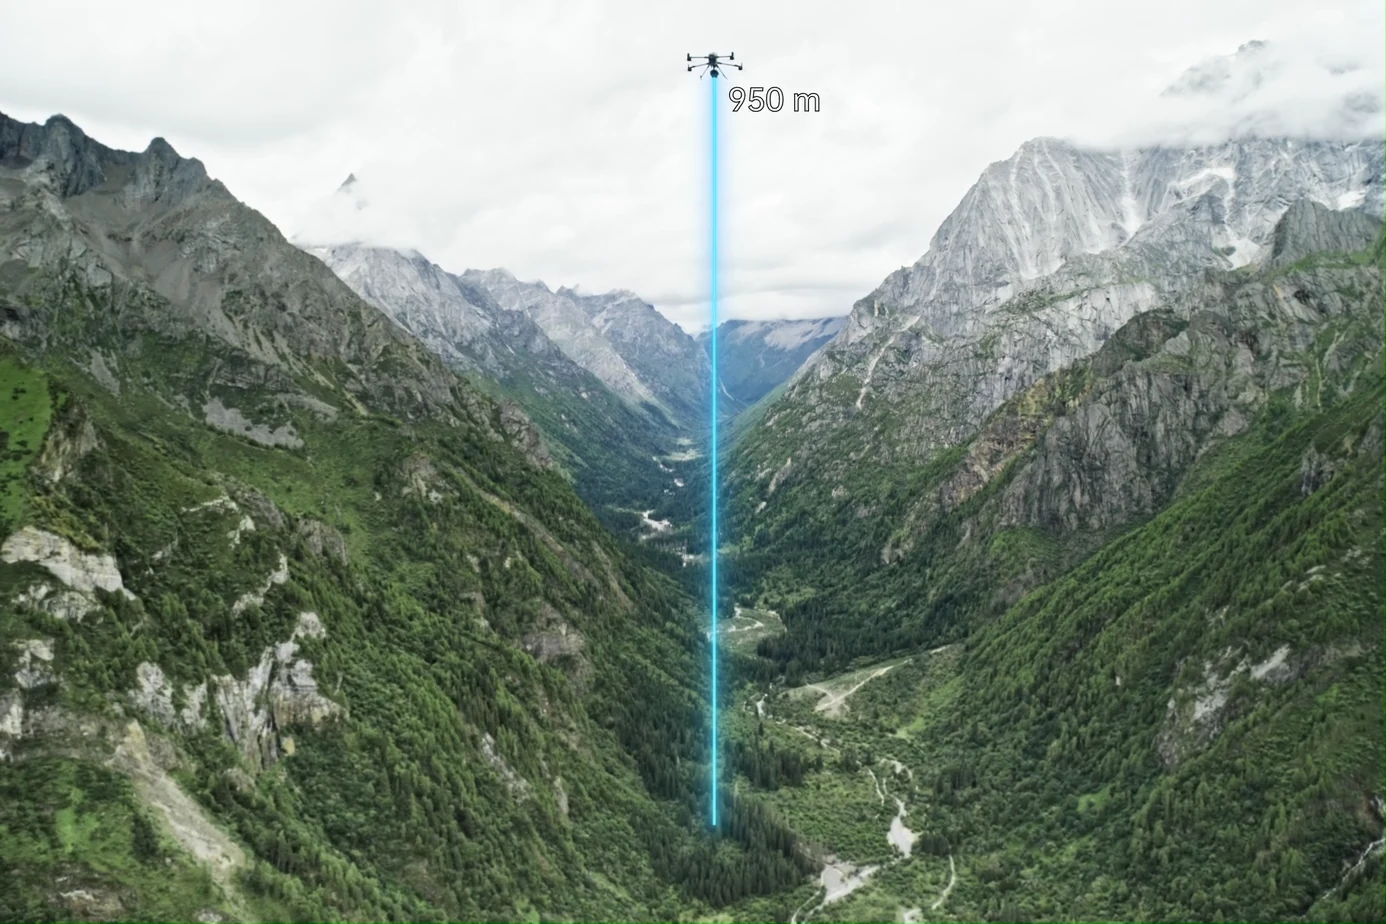
Un impuls poate genera reflexii de la coroana arborilor, ramuri, subarboret și sol. După clasificare, aceste informații pot fi folosite pentru modelarea terenului sub vegetație și pentru descrierea structurii verticale.
LiDAR-ul nu „trece prin” vegetație ca printr-un material transparent; rezultatul depinde de golurile din coronament, densitatea vegetației, geometria scanării și numărul de impulsuri care ajung la sol.
Distanța laser trebuie combinată cu poziția GNSS, orientarea IMU/POS, sincronizarea senzorilor și calibrarea sistemului. De aceea, controlul unui proiect LiDAR include și verificarea georeferențierii.
Vezi și secțiunea RTK și metodologia de verificare a surselor și preciziei.
Documentarea parametrilor permite repetarea misiunii, compararea datelor și explicarea erorilor.
Vezi și workflow-ul geospațial existent, aplicațiile profesionale și echipa tehnică. Pentru inspecții bazate pe contrast termic, consultă și ghidul de termoviziune.
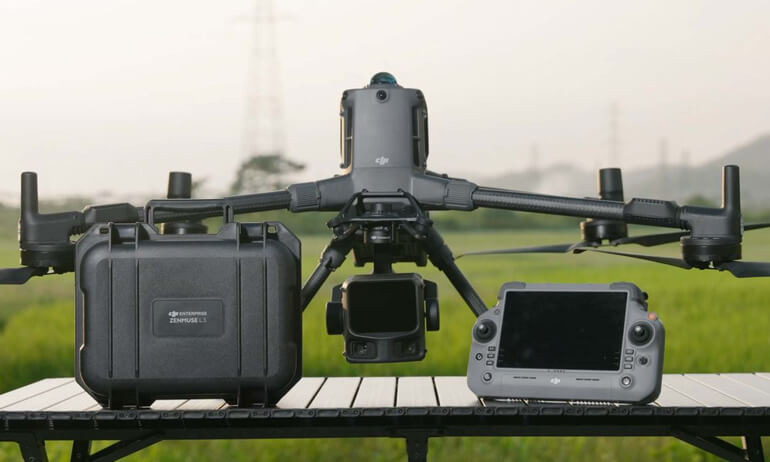
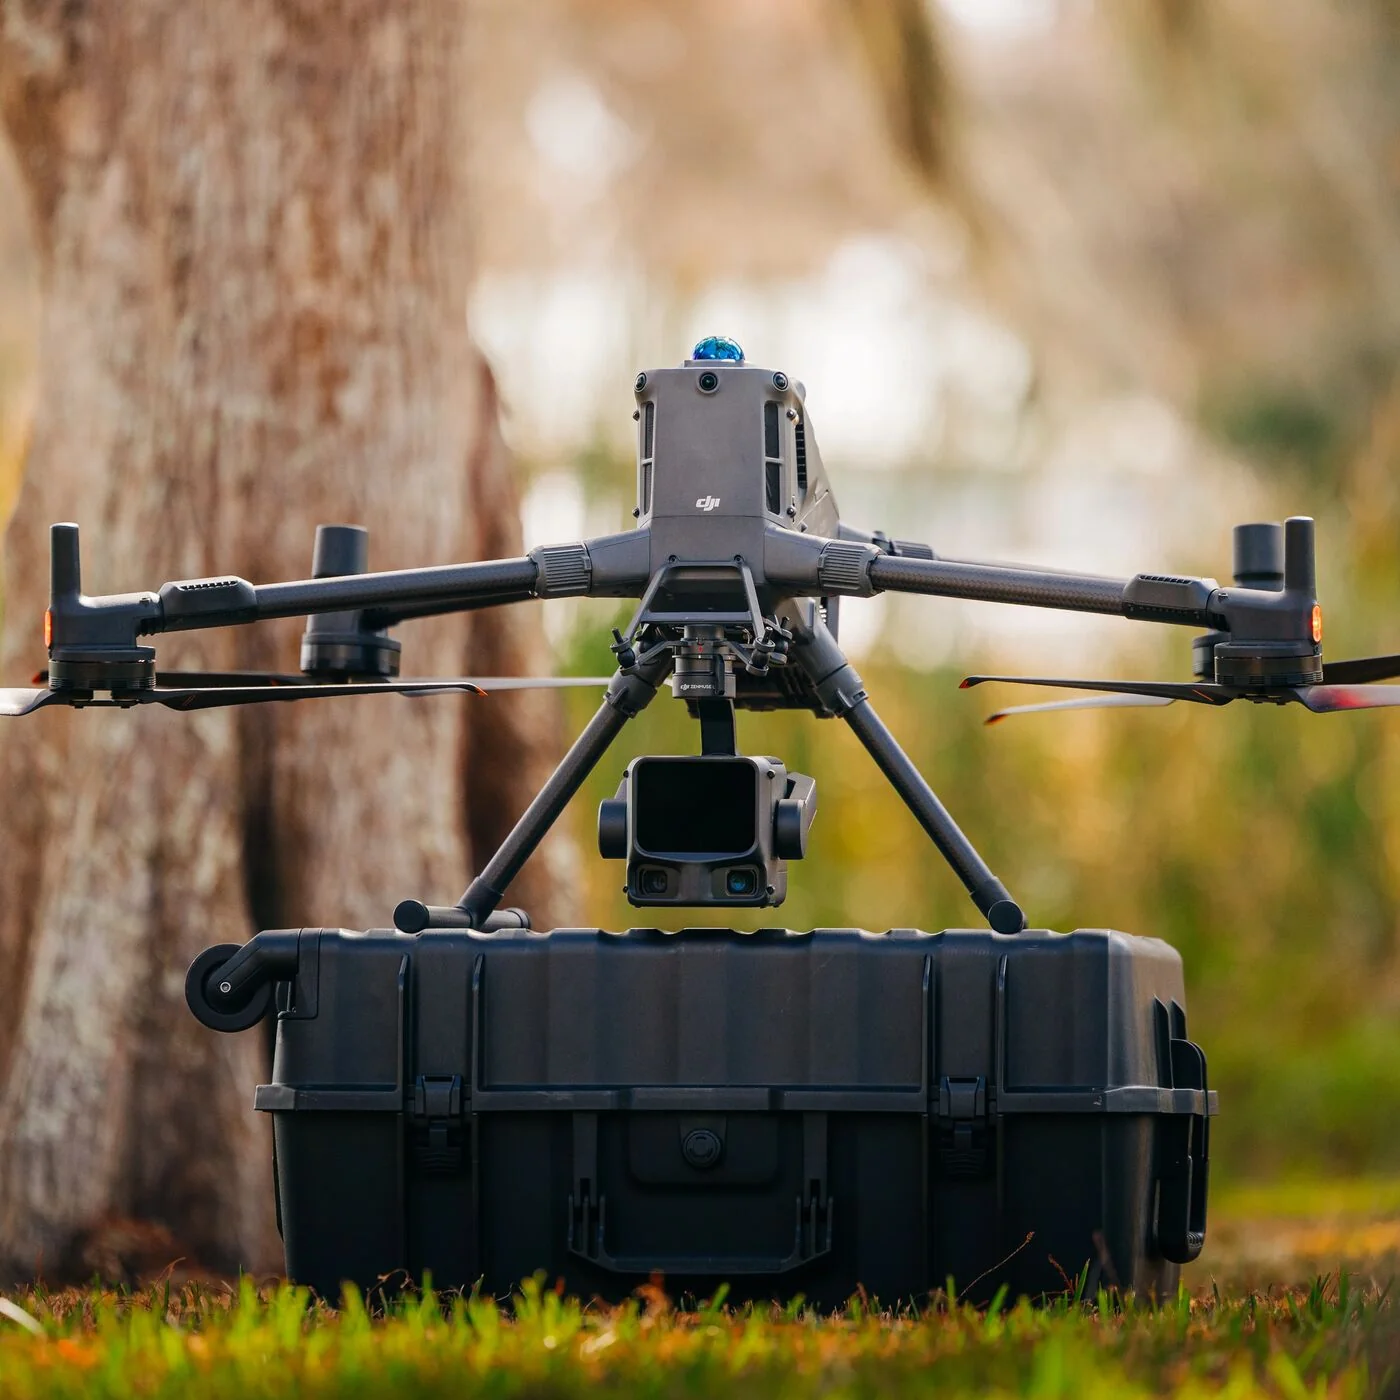
Configurația include platforma aeriană, senzorul LiDAR, energia pentru misiune, infrastructura de încărcare și sistemul de siguranță pentru operațiuni profesionale.
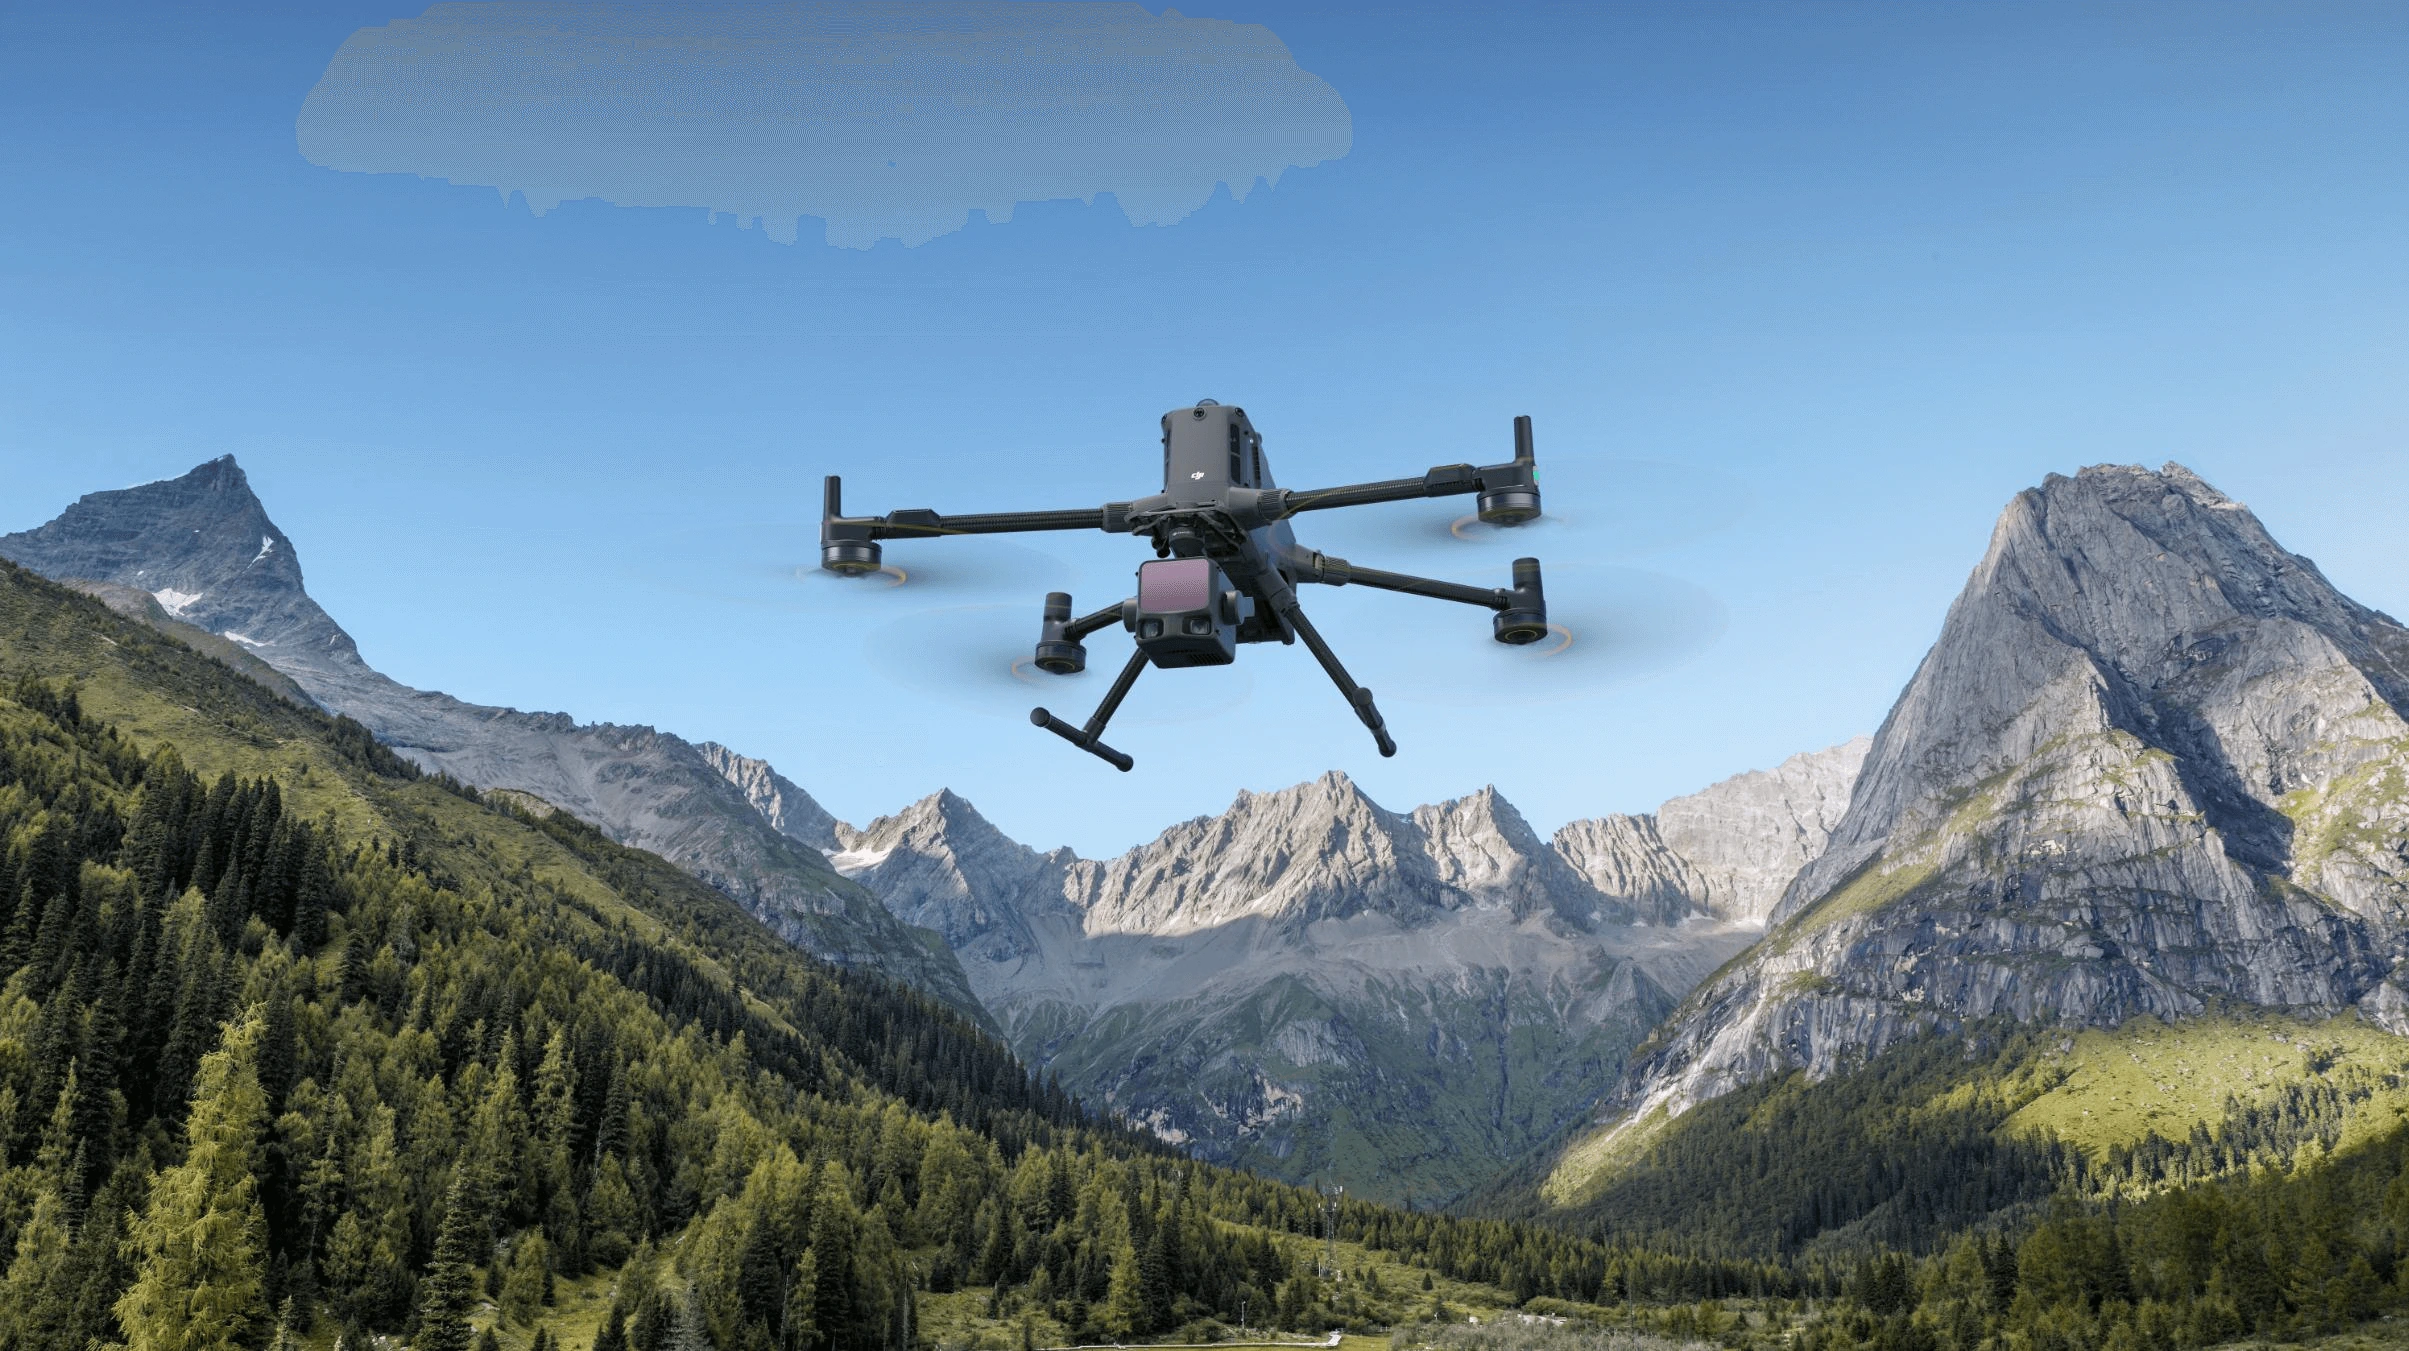
Platformă flagship pentru Zenmuse L3 și misiuni LiDAR de mare acoperire.
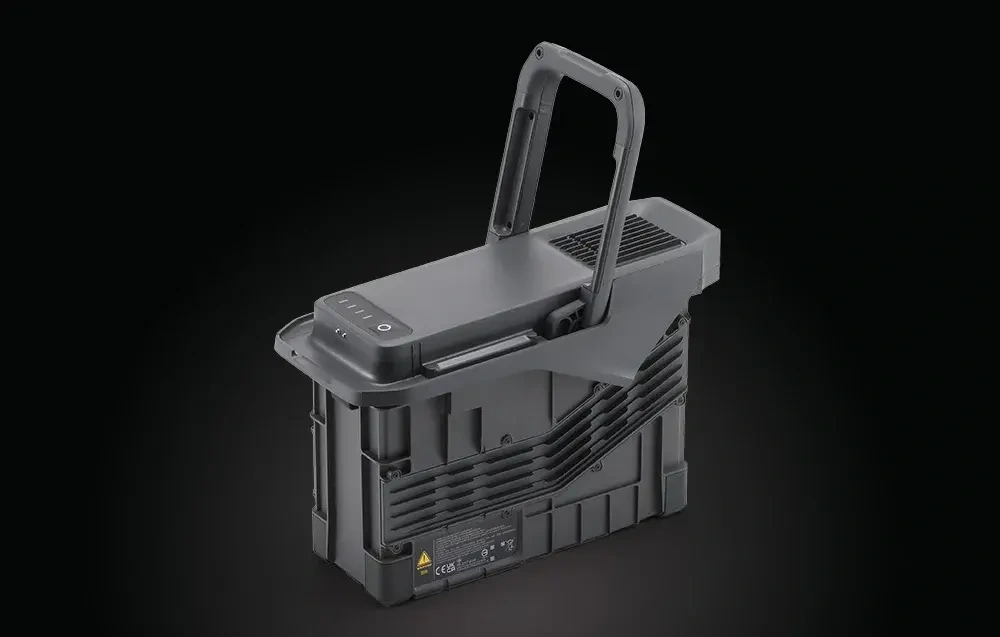
Bateria Matrice 400 pentru continuitatea misiunilor LiDAR în teren.
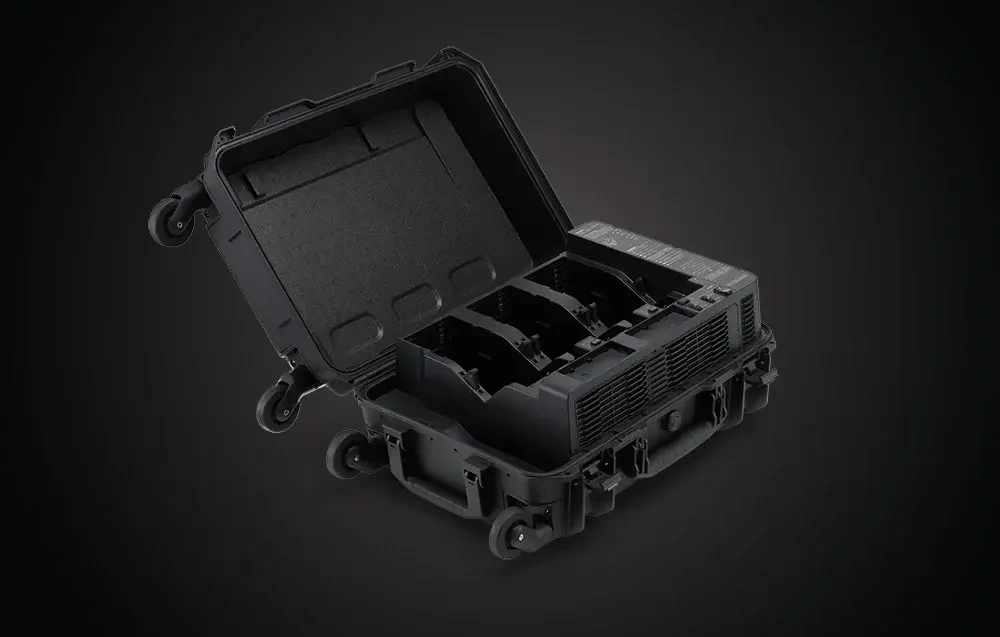
Stație de încărcare și transport pentru bateriile sistemului Matrice 400.
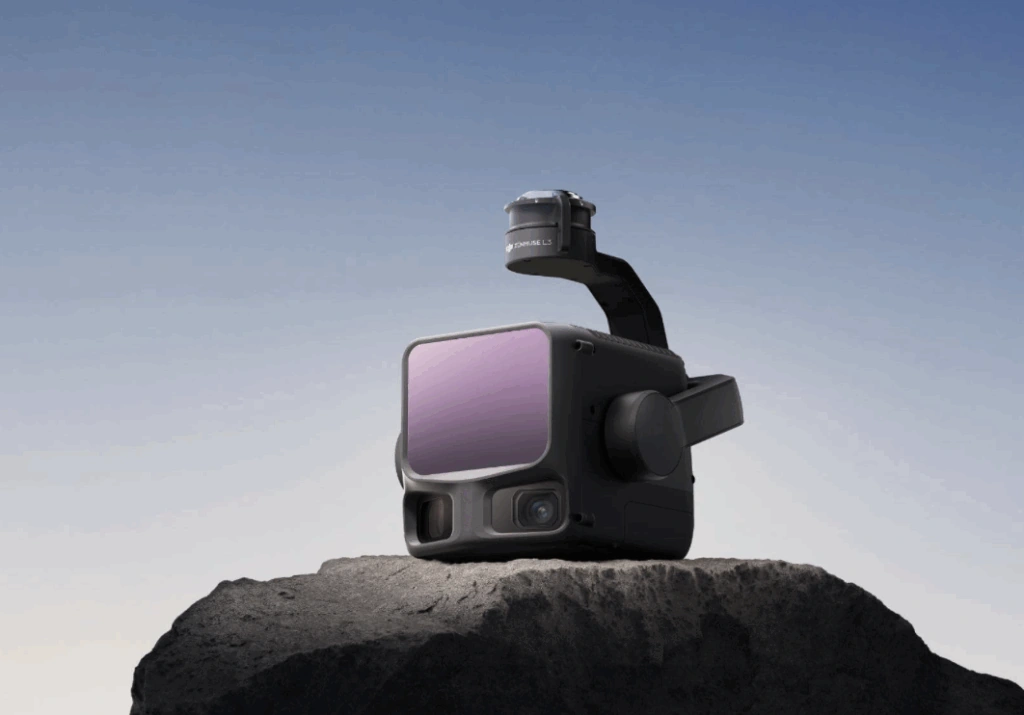
Sistem LiDAR cu rază lungă și camere duale RGB pentru colectare geospațială.
Parașută integrată pentru Matrice 400, cu declanșare automată și manuală.
Trimite suprafața, tipul terenului, vegetația, precizia cerută, sistemul de coordonate și rezultatul final dorit.
Contact profesional →